

Proč je norma ABB 3HAC14279-1 nezbytná pro koordinaci více robotů?
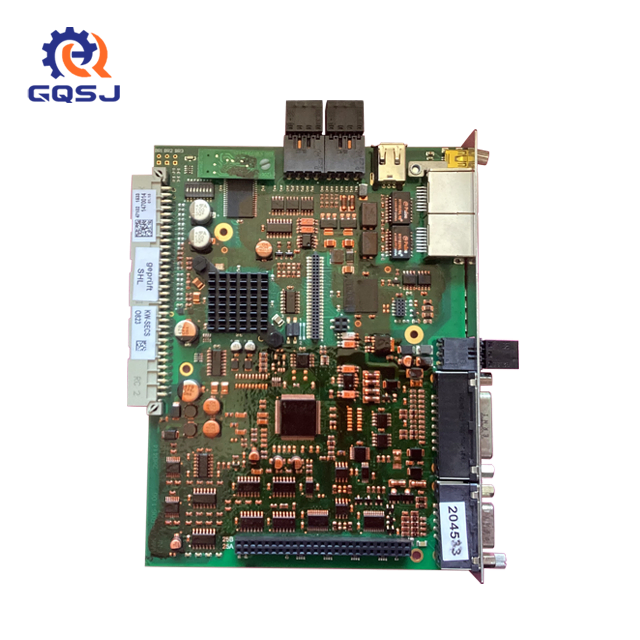
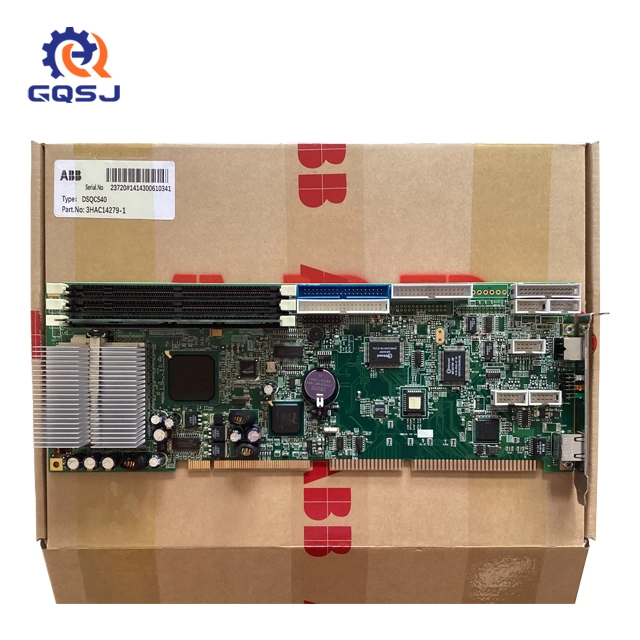
Ve vysoce konkurenčním prostředí moderní výroby již efektivita závodu není definována rychlostí provozu jednoho stroje. Místo toho je řízena orchestrací – tím, jak plynule různé automatizované systémy komunikují, sdílejí fyzické prostory a spolupracují v reálném čase. Vzhledem k tomu, že továrny posouvají hranice prostorové optimalizace, pracovní buňky s jedním robotem jsou rychle nahrazovány hustými prostředími s více roboty. V centru tohoto technologického posunu je hardware, který funguje jako hlavní vodič tovární haly: hlavní počítačová deska ABB, konkrétně označená číslem dílu 3HAC14279-1.
Pro automatizační inženýry, manažery výroby a specialisty na nákup je pochopení přímého vztahu mezi prahovými hodnotami hardwarových výpočtů a synchronicitou více os zásadní. Pokud v rámci stejné fyzické obálky pracuje více průmyslových robotů, může i mikrosekunda latence signálu vést k vážným mechanickým kolizím, zničení obrobků nebo katastrofickým provozním prostojům. Tato komplexní příručka zkoumá, proč tato konkrétní deska CPU zůstává absolutním úzkým hrdlem pro výkon více robotů, jak řeší problémy se synchronizací a jak optimalizovat životní cyklus hardwaru pro udržení špičkového výrobního výkonu.
1. Výzva synchronizace více ramen v moderních továrnách
Abychom docenili technický význam hardwaru řídicí jednotky ABB, musíme se nejprve podívat na naprostou matematickou složitost buněk s více roboty. V aplikacích, jako je svařování těžkých automobilových podvozků nebo manipulace s leteckým materiálem ve velkém měřítku, musí dvě nebo více robotických ramen pracovat v dokonalé harmonii. V typické konfiguraci master-slave může jeden robot manipulovat se složitou, těžkou součástí, zatímco sekundární rameno současně sleduje pohybující se obrobek a nanáší přesné svary nebo chemické tmely.
Aby tato operace uspěla, musí řídicí síť současně řešit dva překrývající se výpočetní problémy:
● Interpolace geometrické dráhy: Řídicí systém musí dynamicky vypočítat inverzní kinematiku dvanácti nebo více nezávislých mechanických kloubů v reálném čase a zajistit, aby relativní rychlost mezi dvěma robotickými nástroji zůstala přesně nulová.
● Prostorové zamezení kolizím: Systém musí aktivně monitorovat fyzické hranice každého ramene a vypočítávat prediktivní křivky zpomalení, aby se zabránilo kolizi strukturálních článků během manévrů vysokou rychlostí.
Provádění těchto vysoce složitých výpočtů vyžaduje více než standardní průmyslový výpočetní výkon. Vyžaduje specializovanou architekturu optimalizovanou pro deterministické zpracování, kde jsou rychlosti přenosu dat mezi hlavním výpočetním jádrem a jednotlivými moduly servopohonů přesně řízeny a zcela imunní vůči vnějšímu elektrickému rušení.
2. Technická anatomie: Proč 3HAC14279-1 umožňuje koordinovaný pohyb
Procesorová jednotka ABB DSQC540 dosahuje svých pozoruhodných koordinačních schopností díky specializované hardwarové topologii navržené speciálně pro eliminaci úzkých míst v datové komunikaci v moderních řídicích systémech robotů.
Synchronizace s vysokou šířkou pásma sběrnice a hodinami reálného času
Jádrem synchronizace více robotů je chvění hodin – drobné odchylky v časovacích signálech, které procházejí po desce plošných spojů. Pokud hodinový signál řídící robota A dorazí byť jen o tři milisekundy později než signál řídící robota B, jejich fyzické trajektorie se budou chovat posunujícím způsobem, což má za následek deformované svarové švy nebo nesouosost sestavy. Deska se vyznačuje optimalizovanou architekturou sběrnice, která vynucuje striktní determinismus a zajišťuje, že synchronizační příkazy jsou odesílány v celé robotické buňce současně.
Integrovaná kinematická procesní jádra
Výpočet trajektorií jednoho šestiosého robota zahrnuje řešení složitých nelineárních geometrických rovnic několikrát za milisekundu. Když toto číslo vynásobíte třemi nebo čtyřmi roboty pracujícími v jedné koordinované buňce, matematické náklady se exponenciálně škálují. Deska obsahuje specializované bloky pro matematické zpracování, které tyto prostorové kinematické výpočty odlehčují hlavnímu aplikačnímu softwaru, což umožňuje řídicí jednotce udržovat stabilní, vysokofrekvenční regulační smyčku při maximálním provozním zatížení.
Tato robustní infrastruktura pro zpracování umožňuje systému udržovat výjimečnou úroveň přesného řízení pohybu , což umožňuje továrnám dosáhnout opakovatelnosti na úrovni mikronů, a to i v případě, že více mechanických jednotek provádí agresivní, vysokorychlostní vzájemně propojené manévry na stejné montážní lince.
3. Reálné aplikace: svařování, montáž a logistika
Skutečná hodnota tohoto pokročilého výpočetního hardwaru se projevuje v náročných prostředích reálných výrobních závodů, kde pohání různé automatizované aplikace.
Synchronizované svařování s více roboty
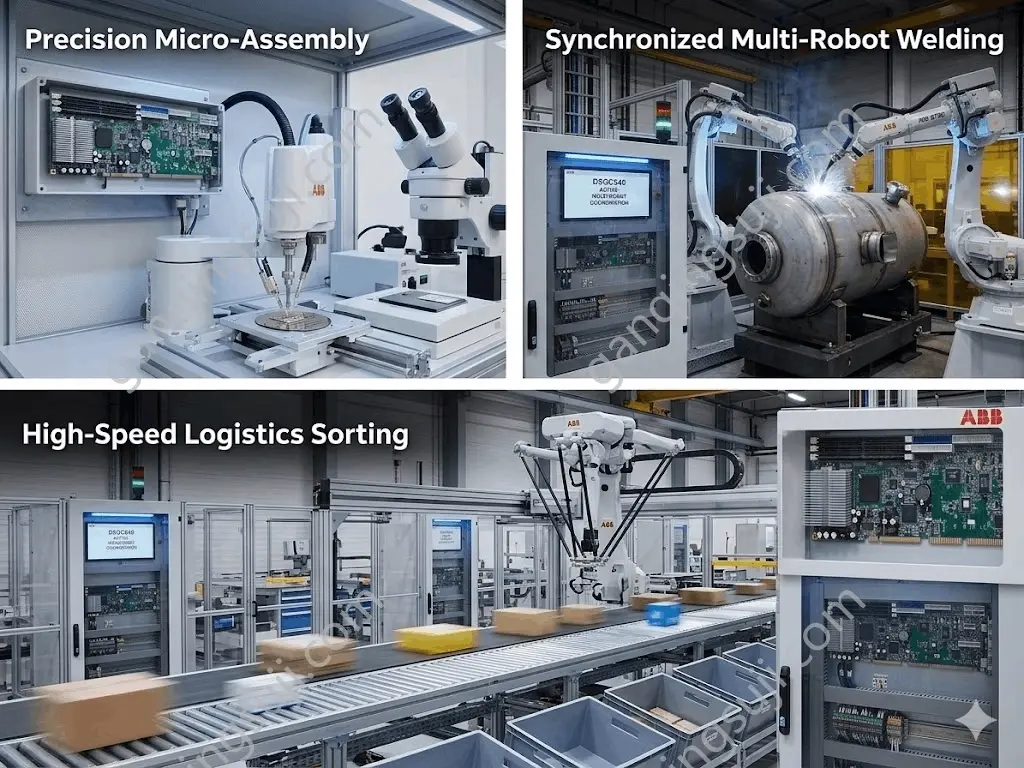
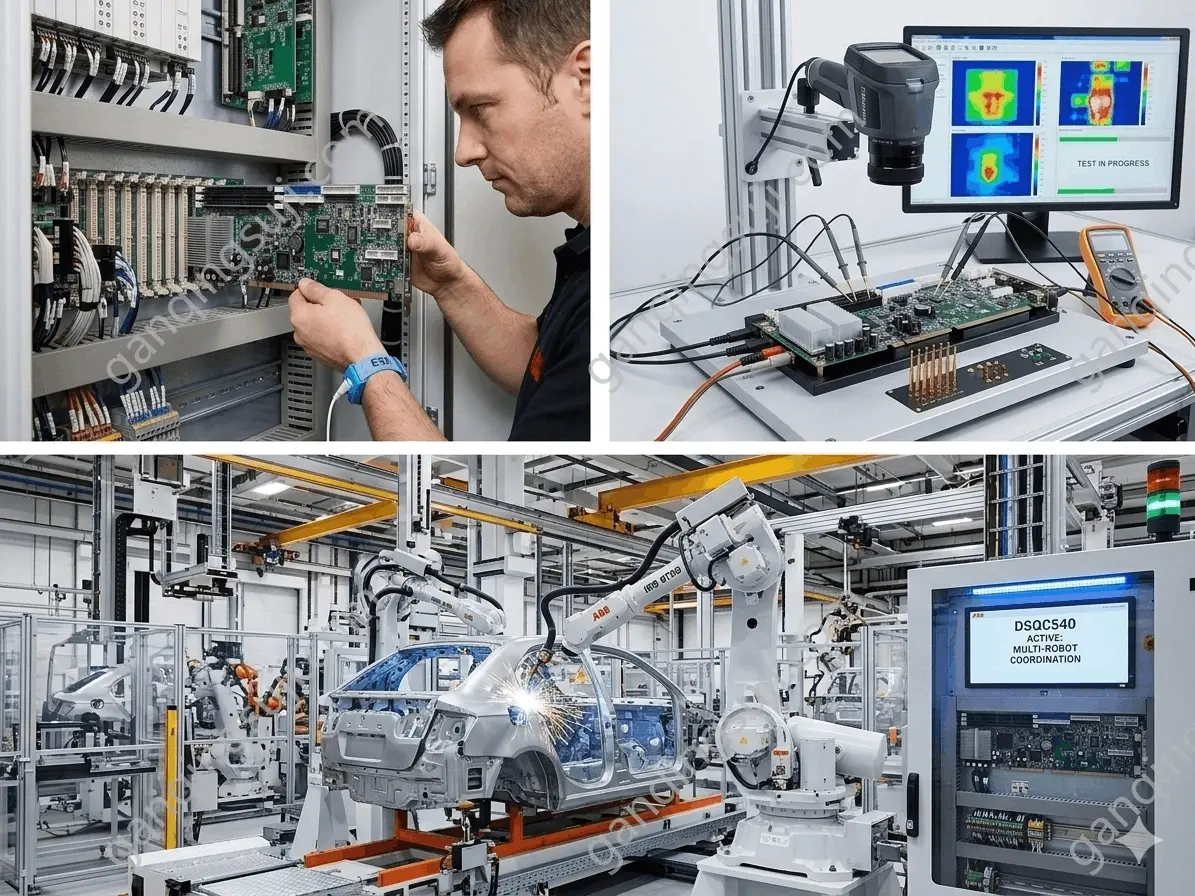
V karosárnách automobilů je efektivita řízena tím, kolik bodových nebo obloukových svarů lze provést během 60sekundového cyklu. Namísto postupného pohybu podvozku vozidla přes samostatné stanice s jedním robotem používají moderní linky procesor ke koordinaci tří nebo čtyř svařovacích ramen pracujících na jednom podvozku současně. Deska dynamicky řídí sdílený pracovní prostor a umožňuje ramenům proplétání se kolem sebe s centimetrovou mezerou, čímž se maximalizuje hustota svarů a zároveň se zkracuje doba cyklu na polovinu.
Vysokorychlostní logistické třídění
V distribučních a balicích centrech se paralelně propojené Delta roboty často nasazují na rychle se pohybujících dopravníkových systémech k třídění náhodně orientovaných balíků. Centrální procesor přijímá data z vysokorychlostních systémů vidění nad hlavou a vstupy z enkodéru z dopravníku a rozděluje úkoly vychystávání mezi roboty. Řízením buňky jako jednoho koordinovaného systému se zabraňuje tomu, aby se více robotů zaměřilo na stejný balík, a zajišťuje se tak bezproblémové třídění materiálu bez kolizí s maximální rychlostí.
4. Preventivní údržba a zmírňování prostojů více robotů
Protože hlavní procesorová deska funguje jako centrální mozek pro celou buňku s více rameny, její provozní stav přímo určuje provozuschopnost celého vašeho výrobního zařízení. V konfiguraci s jedním robotem zastaví selhání hardwaru jeden proces. V koordinované buňce s více roboty selhání hlavního procesoru okamžitě paralyzuje celé pole s více rameny, což má za následek nákladné okamžité prostoje pro navazující operace.
Průmyslové řídicí skříně představují náročné prostředí pro citlivou elektroniku. V průběhu času faktory, jako je akumulace okolního tepla, jemný prach ve vzduchu a nepatrné výkyvy v elektrické síti, degradují citlivé logické hradla a kondenzátory. Aby se s tím vypořádaly, inteligentní továrny používají proaktivní diagnostické postupy:
● Profily termovize: Technici využívají infračervené kamery během živých výrobních cyklů ke skenování povrchu řídicích desek. Monitorováním tepelné signatury desky mohou týmy údržby identifikovat abnormální přehřátá místa v procesorových čipech nebo regulátorech napětí, což jim umožňuje naplánovat výměnu dříve, než dojde k neočekávané poruše.
● Sladění životního cyklu firmwaru: Při správě složitých automatizovaných buněk je nezbytné udržovat systémový software synchronizovaný s původními hardwarovými specifikacemi. Zajištění originálního, přesně odpovídajícího náhradního hardwaru zajišťuje plnou shodu se staršími sítěmi fieldbus a specializovanými automatizačními protokoly.
Chcete-li se dozvědět více o mezinárodní technické shodě, bezpečnostních profilech a definicích architektury pro pokročilou výrobu, měli by se inženýři obrátit na technické knihovny poskytované globálními organizacemi a předními vývojáři moderních robotických řídicích jednotek , aby zajistili, že všechny upgrady systémů v terénu budou v souladu s uznávanými globálními bezpečnostními a výkonnostními standardy.
Závěr: Zabezpečení mozku vaší automatizační infrastruktury
Vzhledem k tomu, že průmyslová automatizace směřuje k vyšší hustotě výroby a kratším dobám cyklů, bude důležitost robustního a vysoce výkonného řídicího hardwaru nadále růst. Deska CPU ABB 3HAC14279-1 není jen náhradní součástí; je základním technologickým nástrojem pro komplexní koordinaci více robotů, plánování trajektorií a vysokorychlostní synchronizovanou výrobu.
Udržováním ověřených, vysoce kvalitních komponent řídicí jednotky a využíváním moderních preventivních diagnostických nástrojů mohou provozovatelé závodů efektivně eliminovat riziko neočekávaného selhání hardwaru. Investice do originálních, vysoce specifikovaných procesních jednotek zajišťuje, že vaše robotické buňky budou i nadále fungovat jako dokonale synchronizovaný a vysoce efektivní ekosystém – chrání hospodářské výsledky vaší továrny a zajišťují bezproblémový chod vašich výrobních linek.